끌어서 회전, 휠·두 손가락으로 확대
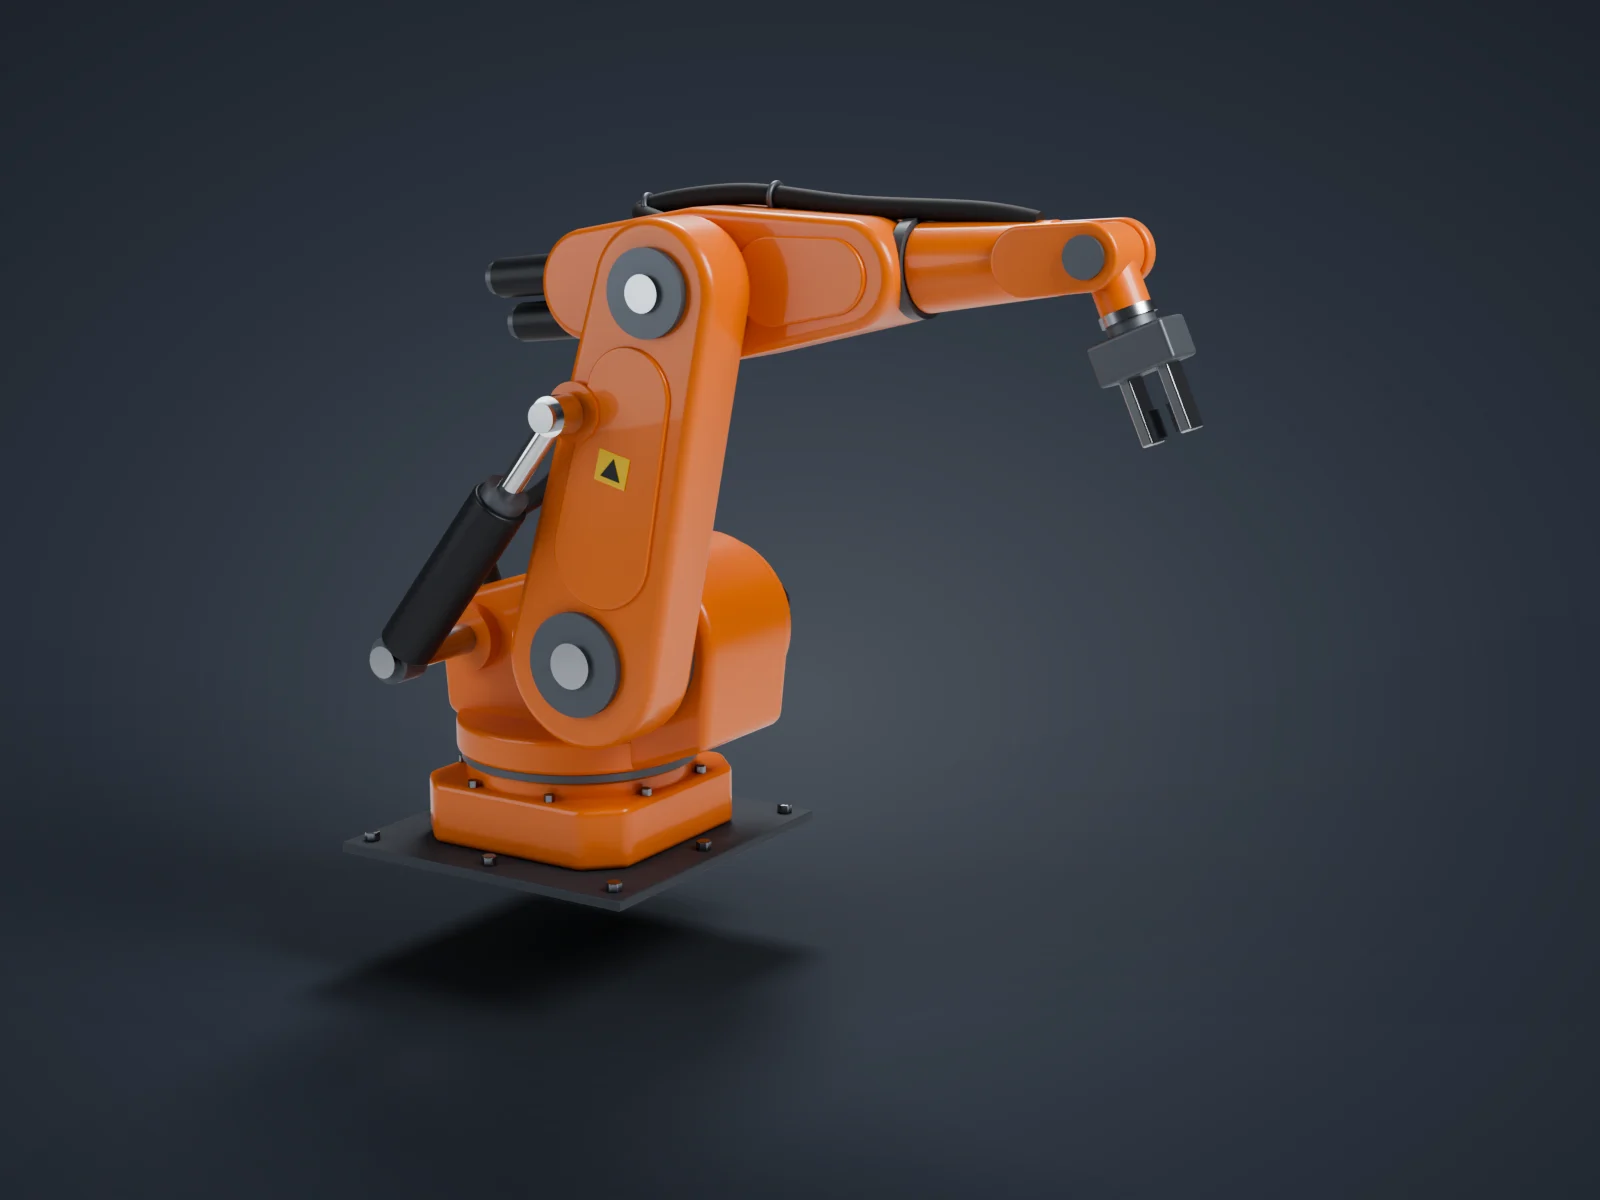
이 모형에 대하여
6축 수직 다관절 로봇은 자동차 차체 용접, 도장, 팔레타이징처럼 무겁고 반복적인 공정을 맡는 산업용 로봇의 대표 형식이다. 산업용 로봇은 1961년 미국 제너럴 모터스 공장에 설치된 유니메이트에서 출발했고, 1970년대 이후 전동 서보 모터로 구동하는 6축 구조가 표준으로 자리 잡았다.
바닥에 고정된 베이스 위에서 회전대가 수직축(A1)으로 돌고, 어깨(A2)와 팔꿈치(A3)가 하부암과 상부암을 앞뒤로 움직인다. 상부암 끝의 손목은 A4·A5·A6 세 축으로 공구의 방향을 정한다. 무거운 기종은 하부암에 밸런서 실린더를 달아 팔의 자중을 받쳐 주고, 손목을 돌리는 모터들은 무게 중심을 맞추기 위해 상부암 뒤쪽에 모아 둔다.
이 모델은 가반하중 200kg대, 도달거리 약 2.7m급 대형 로봇을 특정 제조사 제품이 아닌 일반형으로 재현했다. 주황색 도장 주물 몸체, 검은 서보 모터, 회색 감속기, 뒤로 기운 밸런서, 팔을 따라 이어지는 케이블 호스와 끝단의 공압 2지 그리퍼를 표현했다.
만든 방법
관절각(A2 14°, A3 6°, A5 72°)으로 각 관절 위치를 순운동학으로 계산하고, 링크마다 관절 좌표계 안에서 부품을 만든 뒤 4x4 행렬로 배치했다. 회전대·하부암·상부암·손목 요크 몸체는 두세 개의 원을 감싸는 2D 볼록 껍질 프로필을 돌출하고 베벨 모디파이어로 모서리를 굴려 주물처럼 둥근 끝을 만들었다. 모터·감속기·밸런서·플랜지는 원기둥, 케이블 호스는 Catmull-Rom 스플라인을 따라가는 관으로 만들고 접선 방향에 맞춘 고리로 클램프를 달았다. 볼트와 클램프는 메시를 공유하는 복제로 배치했다. 내부 기어, 케이블 커넥터의 핀, 실제 제품의 로고와 세부 주조 형상은 생략했다.
build.py
이 파일 하나를 Blender 에서 실행하면 위의 모형이 만들어집니다. 315줄.
# 6축 산업용 로봇팔 (210kg급, 도달거리 약 2.7m) — 공장 바닥에 볼트로 고정된 다관절 로봇.# 관절(A1~A6) 위치를 순운동학으로 계산하고, 각 링크를 관절 좌표계 안에서 만든 뒤 행렬로 배치했다.# 링크 몸체는 두세 개의 원을 감싸는 볼록 껍질(convex hull) 측면 프로필을 돌출해 주물 같은 둥근 끝을 만들고,# 베벨 모디파이어로 모서리를 굴렸다. 모터·감속기·밸런서는 원기둥, 케이블 호스는 스플라인 관으로 만들었다.# 볼트·모터 핀 같은 반복 부품은 메시를 공유하는 링크 복제로 배치했다.import mathfrom atelier import *SHOT = {"azimuth": -58, "elevation": 12, "lens": 55, "light": "studio", "background": "#2a323d"}# ── 재질 ─────────────────────────────────────────────M_ORANGE = mat('Robot_Orange_Paint', '#e66f12', rough=0.36, metal=0.0, coat=0.35)M_MOTOR = mat('Servo_Motor_Black', '#26282d', rough=0.42, metal=0.35)M_CAST = mat('Gearbox_Cast_Grey', '#61666d', rough=0.45, metal=0.6)M_STEEL = mat('Machined_Steel', '#b9bdc2', rough=0.22, metal=1.0)M_CHROME = mat('Chrome_Rod', '#dde0e4', rough=0.07, metal=1.0)M_PLATE = mat('Floor_Plate_Steel', '#454a51', rough=0.62, metal=0.55)M_HOSE = mat('Cable_Hose_Black', '#1c1d20', rough=0.75)M_BOLT = mat('Bolt_Zinc', '#8c9198', rough=0.3, metal=1.0)M_LABEL = mat('Warning_Label_Yellow', '#f0c419', rough=0.5)M_RUBBER = mat('Gripper_Pad_Rubber', '#3a3e44', rough=0.85)# ── 자세(관절각) ─────────────────────────────────────A1 = math.radians(0) # 회전대TH2 = math.radians(14) # 하부암: 수직에서 앞으로 기운 각PH3 = math.radians(6) # 상부암: 수평에서 위로 든 각BETA5 = math.radians(72) # 손목 A5 굽힘(아래로)L2 = 1.15 # A2→A3L3 = 1.22 # A3→A5A2X, A2Z = 0.35, 0.72 # A2 축 위치(회전대 기준)def shade(ob, deg=32): """부드러운 셰이딩 + 각도 기준 날카로운 모서리 표시.""" if ob.type != 'MESH': return ob bm = bmesh.new() bm.from_mesh(ob.data) lim = math.radians(deg) for f in bm.faces: f.smooth = True for e in bm.edges: if len(e.link_faces) == 2: e.smooth = e.calc_face_angle(0) < lim else: e.smooth = False bm.to_mesh(ob.data) bm.free()나머지 267줄 펼치기접기
return obdef rbevel(ob, w=0.015, seg=3, angle=40): m = ob.modifiers.new('Bevel', 'BEVEL') m.width = w m.segments = seg m.limit_method = 'ANGLE' m.angle_limit = math.radians(angle) m.harden_normals = True m.miter_outer = 'MITER_ARC' return obdef hull2d(pts): pts = sorted(set((round(x, 6), round(y, 6)) for x, y in pts)) def cross(o, a, b): return (a[0] - o[0]) * (b[1] - o[1]) - (a[1] - o[1]) * (b[0] - o[0]) lo, hi = [], [] for p in pts: while len(lo) >= 2 and cross(lo[-2], lo[-1], p) <= 0: lo.pop() lo.append(p) for p in reversed(pts): while len(hi) >= 2 and cross(hi[-2], hi[-1], p) <= 0: hi.pop() hi.append(p) return lo[:-1] + hi[:-1]def circ(cx, cz, r, n=40): return [(cx + r * math.cos(2 * math.pi * i / n), cz + r * math.sin(2 * math.pi * i / n)) for i in range(n)]def slab(name, circles, y0, y1, material=M_ORANGE, extra=(), bw=0.03): """XZ 평면 원들의 볼록 껍질을 Y 방향 y0~y1 로 돌출한 주물형 몸체.""" pts = list(extra) for c in circles: pts += circ(*c) prof = hull2d(pts) ob = extrude_profile(name, prof, y1 - y0, loc=(0, (y0 + y1) / 2, 0), material=material) shade(ob, 30) rbevel(ob, bw, 4, 30) return obdef ycyl(name, r, y0, y1, x=0.0, z=0.0, material=M_CAST, seg=48, r2=None): """Y 축 방향 원기둥 (y0→y1).""" ob = cylinder(name, r=r, h=abs(y1 - y0), r2=r2, seg=seg, base=True, material=material, loc=(x, y0, z), rot=(-math.pi / 2 if y1 > y0 else math.pi / 2, 0, 0)) return shade(ob)def xcyl(name, r, x0, x1, y=0.0, z=0.0, material=M_CAST, seg=48, r2=None): ob = cylinder(name, r=r, h=abs(x1 - x0), r2=r2, seg=seg, base=True, material=material, loc=(x0, y, z), rot=(0, math.pi / 2 if x1 > x0 else -math.pi / 2, 0)) return shade(ob)def zcyl(name, r, z0, z1, x=0.0, y=0.0, material=M_CAST, seg=48, r2=None): ob = cylinder(name, r=r, h=z1 - z0, r2=r2, seg=seg, base=True, material=material, loc=(x, y, z0)) return shade(ob)def put(objs, M): for o in objs: o.matrix_basis = M @ o.matrix_basis return objsdef frame(origin, ry=0.0): """회전대 좌표계 → 월드: A1 회전 · 이동 · Y축 회전.""" return (Matrix.Rotation(A1, 4, 'Z') @ Matrix.Translation(Vector(origin)) @ Matrix.Rotation(ry, 4, 'Y'))def tube_between(name, p, q, r, material, seg=32): p, q = Vector(p), Vector(q) d = q - p ob = cylinder(name, r=r, h=d.length, seg=seg, base=True, material=material) ob.matrix_world = Matrix.Translation(p) @ d.to_track_quat('Z', 'Y').to_matrix().to_4x4() return shade(ob)def catmull(points, n=8): P = [Vector(p) for p in points] P = [P[0]] + P + [P[-1]] out = [] for i in range(1, len(P) - 2): p0, p1, p2, p3 = P[i - 1], P[i], P[i + 1], P[i + 2] for k in range(n): t = k / n out.append(0.5 * ((2 * p1) + (-p0 + p2) * t + (2 * p0 - 5 * p1 + 4 * p2 - p3) * t * t + (-p0 + 3 * p1 - 3 * p2 + p3) * t ** 3)) out.append(P[-2]) return [tuple(v) for v in out]# ── 관절 위치 (회전대 평면 XZ) ────────────────────────d2 = Vector((math.sin(TH2), 0, math.cos(TH2)))A2 = Vector((A2X, 0, A2Z))A3 = A2 + L2 * d2d3 = Vector((math.cos(PH3), 0, math.sin(PH3)))A5 = A3 + L3 * d3PH5 = PH3 - BETA5# ═══ 1. 바닥 고정판과 베이스 프레임 (고정) ═══════════════plate = box('Floor_Mounting_Plate', (1.10, 1.10, 0.035), loc=(0.0, 0, 0), base=True, material=M_PLATE)shade(plate); rbevel(plate, 0.006, 2)bolt = cylinder('Anchor_Bolt', r=0.026, h=0.03, seg=6, loc=(0.48, 0.48, 0.035), material=M_BOLT)rbevel(bolt, 0.004, 1)for i, (sx, sy) in enumerate([(1, 1), (-1, 1), (-1, -1), (1, -1), (0, 1), (0, -1), (1, 0), (-1, 0)]): b = bolt if i == 0 else duplicate(bolt) b.location = (0.48 * sx, 0.48 * sy, 0.035)c = 0.11s = 0.40base_pts = [(s - c, -s), (s, -s + c), (s, s - c), (s - c, s), (-s + c, s), (-s, s - c), (-s, -s + c), (-s + c, -s)]base_frame = prism('Base_Frame', base_pts, 0.20, loc=(0, 0, 0.035), material=M_ORANGE)shade(base_frame); rbevel(base_frame, 0.025, 4)base_neck = zcyl('Base_Frame_Neck', 0.37, 0.225, 0.29, material=M_ORANGE, seg=64)rbevel(base_neck, 0.012, 2)bearing = zcyl('A1_Slewing_Bearing', 0.385, 0.29, 0.315, material=M_CAST, seg=64)# 베이스 뒤쪽 전원·신호 커넥터 판cp = box('Base_Connector_Plate', (0.05, 0.34, 0.15), loc=(-0.415, 0, 0.06), base=True, material=M_CAST)shade(cp); rbevel(cp, 0.006, 2)for j, yy in enumerate((-0.08, 0.08)): xcyl(f'Base_Power_Plug_{j + 1}', 0.04, -0.44, -0.52, y=yy, z=0.135, material=M_MOTOR) xcyl(f'Base_Plug_Nut_{j + 1}', 0.048, -0.44, -0.465, y=yy, z=0.135, material=M_BOLT, seg=6)# 베이스 프레임 볼트fb = cylinder('Base_Bolt', r=0.018, h=0.022, seg=6, loc=(0, 0, 0.235), material=M_BOLT)for i in range(8): a = 2 * math.pi * (i + 0.5) / 8 o = fb if i == 0 else duplicate(fb) o.location = (0.335 * math.cos(a) * 1.18, 0.335 * math.sin(a) * 1.18, 0.235)# ═══ 2. 회전대 (A1 로 회전) ══════════════════════════car = []car.append(zcyl('Carousel_Drum', 0.40, 0.315, 0.43, material=M_ORANGE, seg=64))rbevel(car[-1], 0.02, 3)car.append(slab('Carousel_Body', [(A2X, A2Z, 0.30), (-0.27, 0.68, 0.15), (0.05, 0.52, 0.30)], -0.20, 0.26, extra=[(-0.40, 0.42), (0.62, 0.42)], bw=0.035))car.append(ycyl('A2_Gearbox', 0.24, -0.20, -0.24, x=A2X, z=A2Z, material=M_CAST))car.append(ycyl('A2_Gearbox_Flange', 0.27, 0.26, 0.30, x=A2X, z=A2Z, material=M_ORANGE))car.append(ycyl('A2_Motor', 0.10, 0.30, 0.56, x=A2X, z=A2Z, material=M_MOTOR))car.append(ycyl('A2_Motor_Cap', 0.085, 0.56, 0.59, x=A2X, z=A2Z, material=M_CAST))car.append(ycyl('A2_Motor_Plug', 0.035, 0.0, 0.07, x=A2X, z=A2Z + 0.10, material=M_MOTOR))car[-1].location.y = 0.40car.append(zcyl('A1_Motor', 0.085, 0.26, 0.62, x=-0.20, y=0.30, material=M_MOTOR))car.append(zcyl('A1_Motor_Cap', 0.07, 0.62, 0.65, x=-0.20, y=0.30, material=M_CAST))# 밸런서 브래킷(회전대 뒤쪽)BAL_Y = -0.56P1 = Vector((-0.27, 0, 0.68))car.append(ycyl('Balancer_Bracket_Pin', 0.05, -0.20, BAL_Y - 0.08, x=P1.x, z=P1.z, material=M_STEEL))car.append(ycyl('Balancer_Bracket_Boss', 0.11, -0.20, -0.25, x=P1.x, z=P1.z, material=M_ORANGE))put(car, frame((0, 0, 0)))# ═══ 3. 하부암 (A2 기준, 로컬 +Z 가 팔 방향) ══════════low = []LY0, LY1 = -0.47, -0.24low.append(slab('Lower_Arm', [(0, 0, 0.27), (0, L2, 0.21), (-0.02, 0.55, 0.20)], LY0, LY1, bw=0.035))low.append(ycyl('A2_Hub_Cap', 0.16, LY0, LY0 - 0.025, material=M_CAST))low.append(ycyl('A2_Hub_Cap_Center', 0.07, LY0 - 0.025, LY0 - 0.04, material=M_STEEL))low.append(ycyl('A3_Hub_Cap', 0.13, LY0, LY0 - 0.025, z=L2, material=M_CAST))low.append(ycyl('A2_Gearbox_Ring', 0.25, LY1, -0.24, material=M_CAST))# 밸런서 연결점(하부암 뒤쪽)P2l = Vector((-0.17, 0, 0.74))low.append(ycyl('Balancer_Arm_Pin', 0.045, LY0, BAL_Y - 0.08, x=P2l.x, z=P2l.z, material=M_STEEL))low.append(ycyl('Balancer_Arm_Boss', 0.09, LY0, LY0 - 0.02, x=P2l.x, z=P2l.z, material=M_ORANGE))# 경고 라벨low.append(slab('Lower_Arm_Cover_Panel', [(0.01, 0.36, 0.17), (0.0, 0.84, 0.145)], LY0 - 0.012, LY0 + 0.02, bw=0.008))lab = box('Warning_Label', (0.11, 0.003, 0.095), loc=(0.0, LY0 - 0.0135, 0.62), material=M_LABEL)low.append(lab)tri = prism('Warning_Label_Symbol', [(-0.035, -0.03), (0.035, -0.03), (0.0, 0.032)], 0.002, loc=(0.0, LY0 - 0.015, 0.62), rot=(math.pi / 2, 0, 0), material=M_MOTOR)low.append(tri)low.append(ycyl('A3_Hub_Cap_Center', 0.055, LY0 - 0.025, LY0 - 0.04, z=L2, material=M_STEEL))Mlow = frame(A2, TH2)put(low, Mlow)# ── 밸런서 실린더 ──P1w = frame((0, 0, 0)) @ Vector((P1.x, BAL_Y, P1.z))P2w = Mlow @ Vector((P2l.x, BAL_Y, P2l.z))dv = (P2w - P1w)eye1 = ycyl('Balancer_Eye_Rear', 0.075, BAL_Y + 0.05, BAL_Y - 0.05, material=M_CAST)eye1.matrix_basis = Matrix.Translation(P1w - Vector((0, BAL_Y, 0))) @ eye1.matrix_basiseye2 = ycyl('Balancer_Eye_Front', 0.06, BAL_Y + 0.045, BAL_Y - 0.045, material=M_CHROME)eye2.matrix_basis = Matrix.Translation(P2w - Vector((0, BAL_Y, 0))) @ eye2.matrix_basisu = dv.normalized()bal_body = tube_between('Balancer_Cylinder', P1w + u * 0.05, P1w + u * (dv.length * 0.66), 0.088, M_MOTOR, 48)rbevel(bal_body, 0.01, 2)bal_end = tube_between('Balancer_Gland', P1w + u * (dv.length * 0.66), P1w + u * (dv.length * 0.70), 0.07, M_CAST)bal_rod = tube_between('Balancer_Piston_Rod', P1w + u * 0.3, P2w - u * 0.04, 0.035, M_CHROME)# ═══ 4. 상부암 (A3 기준, 로컬 +X 가 팔 방향) ══════════up = []UY0, UY1 = -0.24, 0.16UYC = (UY0 + UY1) / 2up.append(slab('Upper_Arm_Housing', [(0, 0, 0.23), (-0.40, 0.03, 0.17), (0.50, 0.0, 0.16)], UY0, UY1, bw=0.03))up.append(ycyl('A3_Gearbox', 0.20, UY1, UY1 + 0.04, material=M_CAST))up.append(ycyl('A3_Motor', 0.085, UY1, UY1 + 0.24, x=-0.24, z=0.05, material=M_MOTOR))up.append(ycyl('A3_Motor_Cap', 0.07, UY1 + 0.24, UY1 + 0.27, x=-0.24, z=0.05, material=M_CAST))up.append(slab('Upper_Arm_Cover_Panel', [(0.27, 0.0, 0.13), (0.47, 0.0, 0.11)], UY0 - 0.012, UY0 + 0.02, bw=0.008))# 손목 모터 3개 (A4·A5·A6)for i, (yy, zz) in enumerate([(UYC - 0.085, 0.07), (UYC + 0.085, 0.07), (UYC, -0.075)]): up.append(xcyl(f'A{4 + i}_Wrist_Motor', 0.062, -0.50, -0.80, y=yy, z=zz, material=M_MOTOR)) up.append(xcyl(f'A{4 + i}_Wrist_Motor_Cap', 0.05, -0.80, -0.83, y=yy, z=zz, material=M_CAST))# A4 회전 링과 전완(forearm) 관up.append(xcyl('A4_Bearing_Ring', 0.145, 0.62, 0.66, y=UYC, material=M_CAST))up.append(xcyl('Forearm_Tube', 0.13, 0.66, 1.06, y=UYC, r2=0.105, material=M_ORANGE))rbevel(up[-1], 0.01, 2)# 손목 요크 (A5 지지 포크)for side, nm in ((-1, 'L'), (1, 'R')): yc = UYC + side * 0.105 up.append(slab(f'Wrist_Yoke_{nm}', [(1.03, 0.0, 0.10), (L3, 0.0, 0.095)], yc - 0.025, yc + 0.025, bw=0.012)) up.append(ycyl(f'A5_Pivot_Cap_{nm}', 0.06, yc + side * 0.025, yc + side * 0.04, x=L3, material=M_CAST))up.append(xcyl('Wrist_Yoke_Bridge', 0.105, 1.0, 1.08, y=UYC, material=M_ORANGE))Mup = frame(A3, -PH3)put(up, Mup)# ═══ 5. 손목(A5)·플랜지(A6)·그리퍼 ══════════════════wr = []wr.append(ycyl('A5_Wrist_Body', 0.085, UYC - 0.079, UYC + 0.079, material=M_ORANGE))rbevel(wr[-1], 0.012, 2)wr.append(xcyl('A5_Wrist_Neck', 0.072, 0.0, 0.16, y=UYC, material=M_ORANGE))wr.append(xcyl('A6_Tool_Flange', 0.08, 0.16, 0.19, y=UYC, material=M_STEEL))fb6 = xcyl('A6_Flange_Bolt', 0.008, 0.19, 0.197, y=UYC + 0.055, material=M_BOLT, seg=8)wr.append(fb6)for i in range(1, 6): a = 2 * math.pi * i / 6 wr.append(duplicate(fb6, loc=(0.19, UYC + 0.055 * math.cos(a), 0.055 * math.sin(a))))# 공압 2지 그리퍼wr.append(xcyl('Gripper_Adapter', 0.07, 0.19, 0.22, y=UYC, material=M_CAST))gb = box('Gripper_Body', (0.12, 0.16, 0.24), loc=(0.28, UYC, 0), material=M_CAST)shade(gb); rbevel(gb, 0.012, 2)wr.append(gb)for side, nm in ((-1, 'L'), (1, 'R')): f = box(f'Gripper_Finger_{nm}', (0.20, 0.09, 0.035), loc=(0.43, UYC, side * 0.06), material=M_STEEL) shade(f); rbevel(f, 0.006, 2) wr.append(f) pad = box(f'Gripper_Pad_{nm}', (0.08, 0.075, 0.012), loc=(0.48, UYC, side * 0.0365), material=M_RUBBER) wr.append(pad)Mwr = frame(A5, -PH5)put(wr, Mwr)# ═══ 6. 케이블 드레스 팩 ═══════════════════════════Mc = frame((0, 0, 0))hose_pts = [Mc @ Vector(p) for p in [(-0.30, 0.08, 0.60), (-0.38, 0.0, 0.95)]]hose_pts += [Mlow @ Vector(p) for p in [(-0.285, -0.31, 0.50), (-0.255, -0.30, 0.95), (-0.10, -0.20, 1.25)]]hose_pts += [Mup @ Vector(p) for p in [(-0.30, UYC, 0.235), (0.05, UYC, 0.258), (0.45, UYC, 0.19), (0.85, UYC, 0.142), (1.03, UYC, 0.10)]]HOSE = catmull(hose_pts, 12)curve_tube('Cable_Dress_Hose', HOSE, radius=0.032, material=M_HOSE, resolution=2, bevel_res=4)# 호스 클램프: 호스 접선 방향을 축으로 하는 고리 + 몸체로 내려가는 받침clamp_ring = torus('Hose_Clamp', R=0.037, r=0.009, seg=24, rseg=8, material=M_CAST)for k, idx in enumerate([30, 46, 62, 76]): p, q = Vector(HOSE[idx]), Vector(HOSE[idx + 1]) t = (q - p).normalized() ob = clamp_ring if k == 0 else duplicate(clamp_ring) ob.matrix_basis = Matrix.Translation(p) @ t.to_track_quat('Z', 'Y').to_matrix().to_4x4()